Робот научился у людей способам передвижения
При всем развитии робототехники аппараты до сих пор с трудом преодолевают препятствия на местности
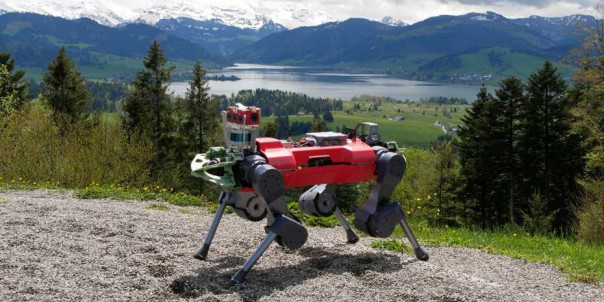
Инженеры ETH Zurich представили новую технологию, позволяющую роботам передвигаться по труднопроходимой местности. Четвероногий аппарат ANYmal успешно прошел самые сложные тесты в пути на гору Этцель. Он преодолел крутые участки на скользком грунте, высокие ступени, осыпи и лесные тропы с переплетенными корнями деревьев. Подъем на 120 метров занял у него 31 минуту: это на 4 минуты меньше времени, которое на этот же путь тратят люди.
В основе новой технологии лежит машинное обучение, которое позволяет роботу сочетать визуальное восприятие окружающей среды с проприоцепцией (осязанием, основанным на прямом контакте ног).
Люди и животные в труднопроходимой местности автоматически комбинируют зрительное восприятие с проприоцепцией ног и рук. Это позволяет им менять тактику, ступая на скользкую, мягкую или каменистую почву, а также уверенно передвигаться даже в условиях плохой видимости. ANYmal – первый робот, овладевший этим в полной мере.
С помощью искусственного интеллекта ANYmal понимает случаи, когда датчики дают неточную информацию, и он может самостоятельно принимать решения о способе передвижения. Благодаря этому он уверенно справляется с любой местностью, даже если не видел ее ранее. Эти способности открывают перед ним широкую сферу применения во всех сферах, где человеку находиться опасно – например, в зоне радиационного заражения или лесного пожара.
На престижном соревновании по робототехнике DARPA Subterranean Challenge разработка ETH Zurich заняла первое место, получив приз в 2 миллиона долларов. Узнайте о том, как команда американских инженеров учит своего робота подниматься по ступенькам.
Источник
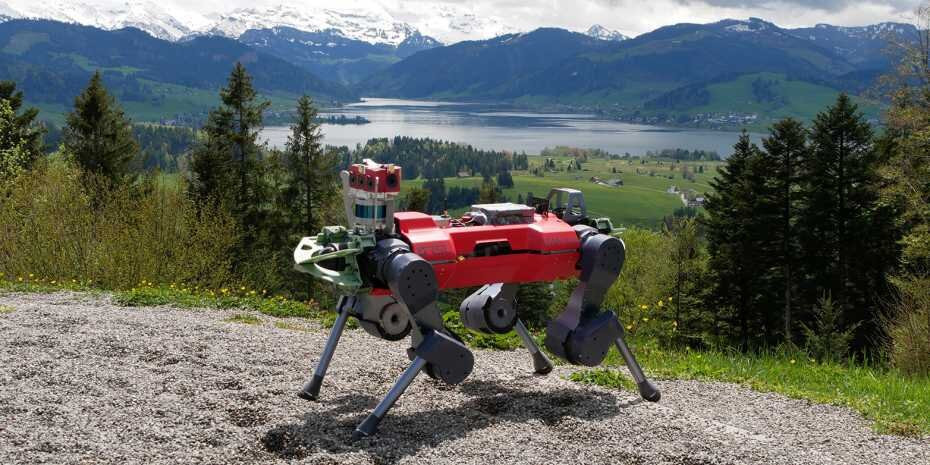
Инженеры ETH Zurich представили новую технологию, позволяющую роботам передвигаться по труднопроходимой местности. Четвероногий аппарат ANYmal успешно прошел самые сложные тесты в пути на гору Этцель. Он преодолел крутые участки на скользком грунте, высокие ступени, осыпи и лесные тропы с переплетенными корнями деревьев. Подъем на 120 метров занял у него 31 минуту: это на 4 минуты меньше времени, которое на этот же путь тратят люди.
В основе новой технологии лежит машинное обучение, которое позволяет роботу сочетать визуальное восприятие окружающей среды с проприоцепцией (осязанием, основанным на прямом контакте ног).
Люди и животные в труднопроходимой местности автоматически комбинируют зрительное восприятие с проприоцепцией ног и рук. Это позволяет им менять тактику, ступая на скользкую, мягкую или каменистую почву, а также уверенно передвигаться даже в условиях плохой видимости. ANYmal – первый робот, овладевший этим в полной мере.
«Причина прошлых неудач состоит в том, что информация об окружающей среде, записанная лазерными датчиками и камерами, часто бывает неполной и неоднозначной. Например, высокая трава, неглубокие лужи или снег выглядят как непреодолимые препятствия или частично невидимы, даже если робот может их преодолеть. Кроме того, обзор робота в полевых условиях может быть затруднен из-за сложных условий освещения, пыли или тумана»,– толкует ведущий разработчик Такахиро Мики.
С помощью искусственного интеллекта ANYmal понимает случаи, когда датчики дают неточную информацию, и он может самостоятельно принимать решения о способе передвижения. Благодаря этому он уверенно справляется с любой местностью, даже если не видел ее ранее. Эти способности открывают перед ним широкую сферу применения во всех сферах, где человеку находиться опасно – например, в зоне радиационного заражения или лесного пожара.
На престижном соревновании по робототехнике DARPA Subterranean Challenge разработка ETH Zurich заняла первое место, получив приз в 2 миллиона долларов. Узнайте о том, как команда американских инженеров учит своего робота подниматься по ступенькам.
Источник
Новостной сайт E-News.su | E-News.pro. Используя материалы, размещайте обратную ссылку.
Если заметили ошибку, выделите фрагмент текста и нажмите Ctrl+Enter